เทคโนโลยี & นวัตกรรมTesla เตรียมใช้หุ่นยนต์ Optimus รับหน้าที่ชาร์จ Robotaxi แทนมนุษย์ชั่วคราว Oat Content2 ชั่วโมง ago2 ชั่วโมง ago1 mins รถแท็กซี่ไร้คนขับอาจไม่ต้องรอให้พนักงานมาเสียบสายชาร์จอีกต่อไป เมื่อ Tesla (เทสลา) เตรียมนำหุ่นยนต์ฮิวแมนนอยด์ Optimus เข้ามาช่วยดูแลการชาร์จรถ Cybercab เป็นการชั่วคราว ระหว่างพัฒนาระบบชาร์จอัตโนมัติที่อาจทำให้ทั้งคนและหุ่นยนต์ไม่จำเป็นต้องทำหน้าที่นี้ในอนาคต Optimus เตรียมรับหน้าที่เสียบสายชาร์จ Robotaxi ปัจจุบัน การนำรถ Cybercab เข้าชาร์จที่สถานี Supercharger ยังต้องอาศัยพนักงานช่วยจัดตำแหน่งรถและเสียบสายชาร์จ เนื่องจากกระบวนการชาร์จของรถยังต้องใช้พอร์ต NACS ซึ่งเป็นมาตรฐานหัวต่อชาร์จของ เทสลา แผนที่ระบุไว้คือการให้ Optimus เข้ามาช่วยทำงานดังกล่าวแทนมนุษย์ โดยใช้ความสามารถในการเคลื่อนไหวและจัดการวัตถุเพื่อทำงานกับอุปกรณ์ชาร์จ อย่างไรก็ตาม บทบาทนี้เป็นเพียงแนวทางระยะสั้นระหว่างที่ เทสลา เดินหน้าพัฒนาระบบอัตโนมัติเต็มรูปแบบ เป้าหมายระยะยาวคือชาร์จรถโดยไม่ต้องเสียบสาย เทสลา ต้องการเปลี่ยนจากการชาร์จผ่านสายไปสู่ระบบชาร์จไร้สายอัตโนมัติ ซึ่งรถสามารถเข้าตำแหน่งชาร์จและรับพลังงานได้โดยไม่ต้องให้คนหรือหุ่นยนต์เสียบหัวชาร์จด้วยตัวเอง ข้อมูลต้นทางระบุว่า Cybercab ผ่านการอนุมัติจาก FCC ที่เกี่ยวข้องกับระบบดังกล่าวแล้ว แต่การอนุมัติด้านอุปกรณ์หรือคลื่นความถี่ไม่ได้หมายความว่าระบบพร้อมให้บริการเชิงพาณิชย์เต็มรูปแบบทันที ยังต้องพิจารณาความพร้อมในการติดตั้งและการใช้งานจริงด้วย ศูนย์ Robotaxi ใน Austin วางแผนแท่นชาร์จ 80 จุด อีกส่วนหนึ่งของแผนคือการพัฒนาศูนย์ Robotaxi ในเมือง Austin รัฐเท็กซัส โดยมีแผนติดตั้งแท่นชาร์จไร้สาย 80 จุด เพื่อรองรับรถที่ให้บริการในเครือข่าย หากระบบทำงานได้ตามเป้าหมาย รถ Cybercab จะสามารถเข้ารับการชาร์จได้โดยลดขั้นตอนการจัดการด้วยแรงงานคนลง ช่วยให้การดูแลรถจำนวนมากในศูนย์มีโอกาสเป็นระบบอัตโนมัติมากขึ้น ทั้งนี้ ยังต้องติดตามความคืบหน้าในการก่อสร้างและการนำระบบมาใช้งานจริง Optimus อาจต่อยอดสู่งานซ่อมบำรุงและจัดส่ง นอกเหนือจากงานชาร์จรถ เทสลา ยังมีแนวคิดนำ Optimus ไปใช้กับงานอื่น เช่น การดูแลและซ่อมบำรุง รวมถึงงานจัดส่ง ขณะที่ Cybercab และ Robovan เป็นส่วนหนึ่งของภาพรวมระบบขนส่งอัตโนมัติที่บริษัทกำลังพัฒนา แนวทางนี้สะท้อนการนำ AI ที่ทำงานผ่านซอฟต์แวร์มาผสานกับหุ่นยนต์และยานยนต์จริง หรือที่เรียกว่า Physical AI ซึ่งหมายถึงระบบ AI ที่รับรู้สภาพแวดล้อมและลงมือทำงานทางกายภาพได้ ไม่ได้จำกัดอยู่แค่การสร้างข้อความหรือวิเคราะห์ข้อมูล tags : notateslaapp Facebook แนะแนวเรื่อง Previous: Google เปิดตัว Gemini 4 Carbon โมเดล AI รุ่นใหม่ เน้นเขียนโค้ดและความปลอดภัยไซเบอร์Next: The All New BMW i7 50 x Drive M Sport ราคาเบา ๆ เริ่ม 6.99 ล้าน
Encord เปิดตัว “EMG-1” ระบบผสานกล้อง-เซนเซอร์กล้ามเนื้อ ฝึกหัดหุ่นยนต์ WaWaW Content5 นาที ago5 นาที ago
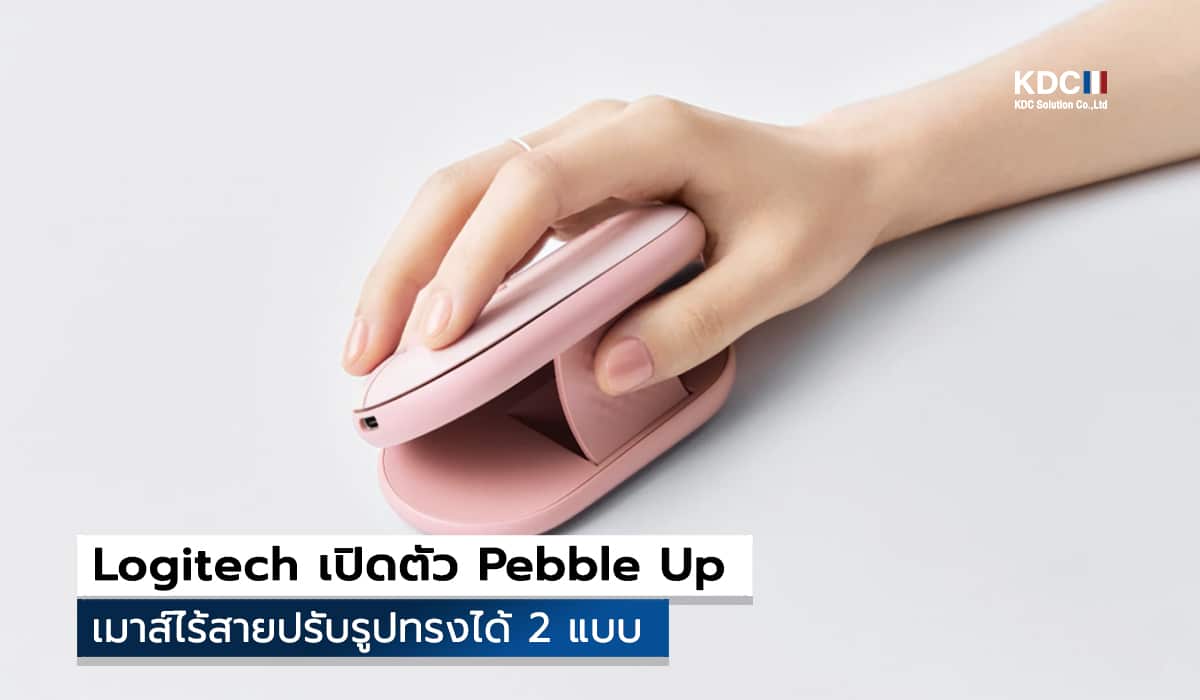
Logitech Pebble Up เมาส์ไร้สายปรับทรงได้ 2 แบบ ราคาเริ่มราว 1,200 บาท Oat Content22 ชั่วโมง ago22 ชั่วโมง ago
Apple อัปเดต MacBook Pro รุ่นหน้าจอ 14 นิ้ว ด้วยชิป M6 กราฟิกเร็วขึ้น 30% Oat Content24 ชั่วโมง ago24 ชั่วโมง ago